
Роботизация производства: где роботы применяются в переработке полимеров
Какие задачи в переработке полимеров уже закрывают роботами
Робот берёт операции с повторяемым тактом и стабильной геометрией заготовки. В переработке полимеров это съём деталей после литья, извлечение литника, приёмка и резка экструдата, намотка, контроль размеров, упаковка и паллетирование. Выбор определяют цикл, масса изделия и требования к позиционированию.
От металлообработки полимеры отличает мягкая горячая деталь и жёсткий такт пресс-формы. Критичны время съёма, температура изделия, усилие захвата и материал губок. Точная настройка даёт больше, чем универсальный манипулятор.
| Задача | Тип решения | Процесс и материал | Что проверить |
|---|---|---|---|
| Съём после литья | Линейный съёмник | Термопласты | Время съёма, температура детали |
| Извлечение литника | Спру-пикер | Литьё под давлением | Траектория выхода из формы |
| Резка экструдата | Портал с режущим узлом | Трубки, профили | Натяжение, допуск по длине |
| Контроль размеров | Машинное зрение | Прозрачные и цветные изделия | Освещение и фон |
| Намотка и укладка | Робот с осью намотки | Шнуры, шланги | Диаметр бухты, провисание |
| Упаковка и паллетирование | Паллетайзер | Изделия в таре | Схема укладки, масса пакета |
Литьё под давлением: съём деталей, спру-пикеры и закладные
Такт съёма определяет время извлечения отливки относительно раскрытия формы. Линейный съёмник входит между плитами и снимает деталь за 1,5–3 с, подходит для короткого цикла и стабильной геометрии. Шарнирный робот нужен, когда деталь укладывают под углом или обходят сложный контур. Роботизация узла окупается предсказуемым временем съёма без остановки цикла.
Спру-пикер отделяет литник и не даёт ему упасть в форму, что критично для многогнездных пресс-форм. Закладные втулки и резьбовые элементы робот ставит с точностью ±0,1–0,3 мм, маркировка выполняется прямо на съёме. Масса и жёсткость отливки задают усилие захвата: тонкостенные детали нельзя брать с большим усилием.
| Параметр | Типовое значение | Что проверить |
|---|---|---|
| Время съёма | 1,5–4 с от раскрытия | укладывается ли в цикл |
| Температура детали | 40–80 °C на выходе | термостойкость захвата |
| Позиционирование | ±0,1–0,3 мм | допуск на закладную |
| Масса отливки | до 1–2 кг | тип и усилие захвата |
Экструзия: робот на приёмке, резке и намотке
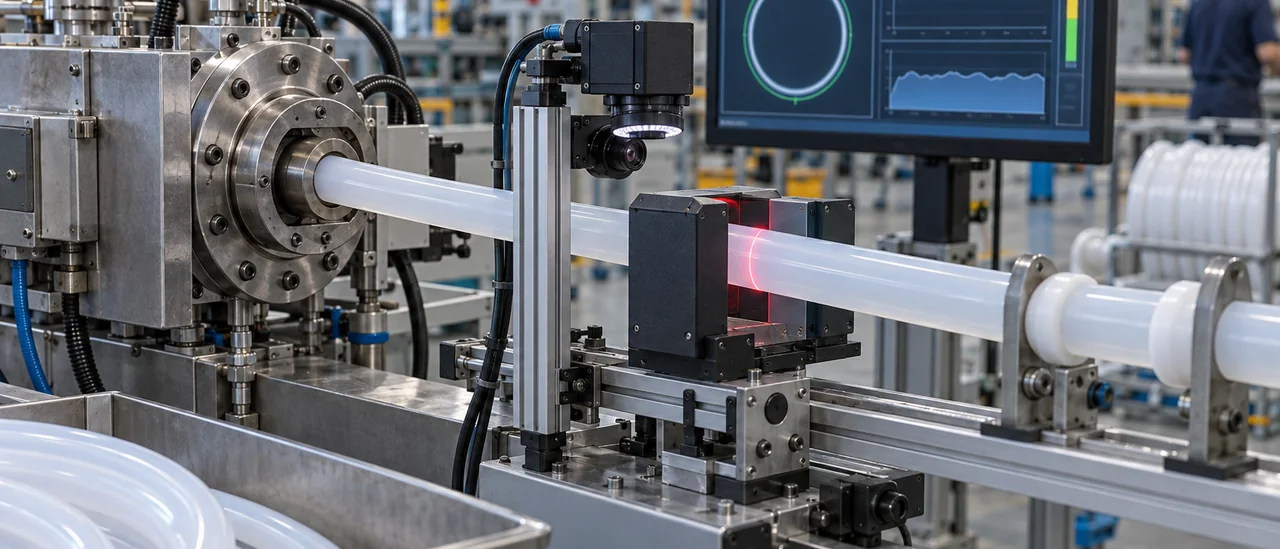
После экструдера роботизация закрывает операции с повторяемым темпом: съём профиля с тянущего устройства, резку в размер, намотку бухт, укладку в тару и маркировку. Манипулятор синхронизируется с тянущим и режущим узлами, снимает отрезок и передаёт на намотчик, а бухты ставит в лотки или на паллету. Маркировка наносится при намотке, поэтому партия сразу получает идентификатор. Оператор контролирует параметры линии дистанционно.
Ограничение задаёт сам гибкий профиль: трубка или шнур провисают и меняют длину под натяжением, поэтому метраж считают по счётчику, а не по времени. Поддержка по всей длине и стабильное натяжение важнее скорости захвата. При настройке учитывают экструзию силиконовых изделий с разной твёрдостью по Шору A и профилем сечения. Захваты и усилие подачи подбирают под конкретную трубку или шнур.
Контроль качества в потоке: машинное зрение и лазерные измерения
Лазерные сканеры и камеры машинного зрения на приёмке экструзионной линии измеряют наружный диаметр по всей длине с точностью до сотых долей миллиметра, разнотолщинность стенки оценивают косвенно, через профиль тени; внутренний диаметр надёжнее контролировать на отрезках или пневматическими датчиками. В потоке ловятся овальность, отклонения от номинала, задиры, включения, следы захвата и посторонние частицы. Дефект фиксируется координатой по длине рулона, что позволяет сразу отрезать участок и не тянуть брак в готовую партию. Пороги срабатывания задаются по полю допуска из паспорта изделия, а не по одному номиналу.
Стабильность распознавания зависит не от разрешения камеры, а от условий съёма: ровная подсветка под углом, контрастный фон, исключение бликов на глянцевом силиконе, фиксация изделия без провиса и колебаний. Робот или манипулятор обеспечивает повторяемую подачу заготовки в зону контроля и сброс дефектного отрезка в отдельный лоток. Туда же пишется журнал: время, длина, размер, тип дефекта, номер партии. Роботизация даёт не скорость, а прослеживаемость и одинаковость критериев отбраковки между сменами.
Захватные устройства: чем удерживать полимер и силикон
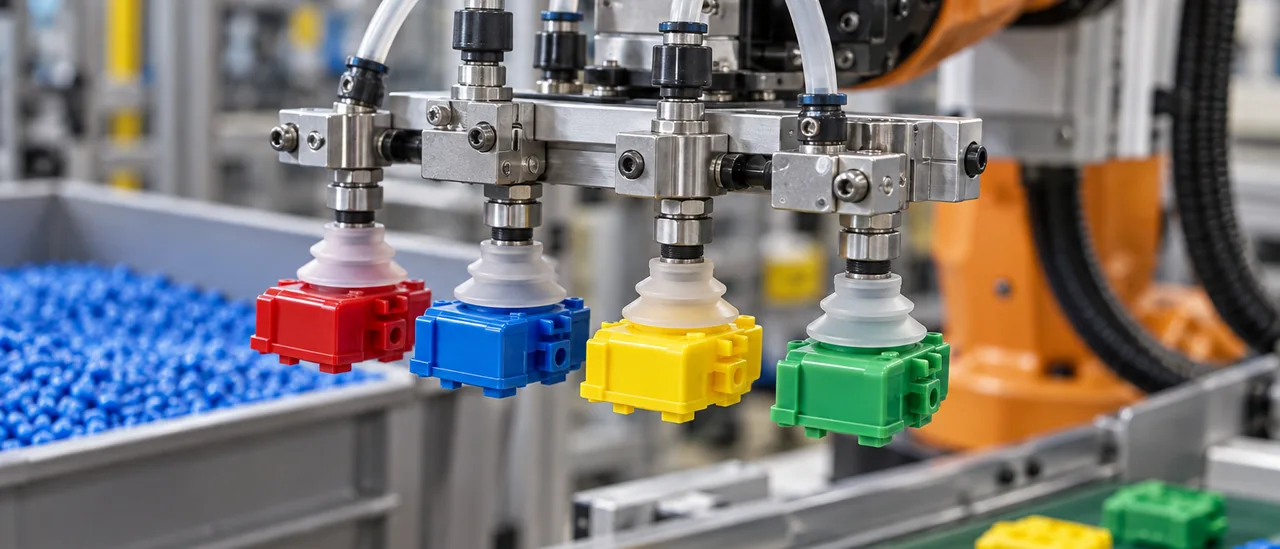
Захват подбирают по геометрии детали, массе и допустимым следам контакта. Вакуумные присоски берут плоские листы, механические губки, корпуса, мягкие эластомерные накладки, глянцевые и тонкостенные изделия. Ключевые параметры: твёрдость по Шору A, адгезия к полимеру, температура детали после извлечения.
В пневмоконтуре расходники изнашиваются: уплотнения теряют герметичность, вакуум падает. Для мягких элементов захватов и уплотнений применяют силиконовые шнуры круглого сечения с заданным диаметром и твёрдостью. Роботизация требует предсказуемых характеристик расходника, иначе цикл срывается. Стабильное сечение и подтверждённая твёрдость важнее цены.
- Твёрдость по Шору A: около 40 для глянца, от 50 до 70 для жёсткого съёма.
- Температура контакта: силикон платиновой вулканизации держит до 200 °C, металл больше.
- Вакуумный контур: проверять герметичность уплотнений каждую смену, иначе падение вакуума.
- Следы контакта: узкие губки мнут тонкостенные и глянцевые детали.
Чистые помещения, медицина, фарма и пищевые линии
В чистых помещениях класса ISO 7–8 и на асептических участках робот проектируют без застойных зон: гладкие корпуса, минимум резьбовых соединений, наклонные поверхности для стока, исполнение IP65 и выше под мойку. Оснастка и захваты должны выдерживать обработку 70%-м изопропанолом, растворами перекиси водорода и надуксусной кислоты, а при стерилизации паром в автоклаве — 121 °C и выше без потери геометрии. Смазки в редукторах применяют пищевого допуска (NSF H1), уплотнения и шланги подачи воздуха выполняют из материалов с подтверждённой совместимостью. Роботизация даёт эффект только при согласованной стойкости всех контактирующих узлов.
Трубопроводы подачи сред, пневматика и линии CIP/SIP внутри ячейки подбираются по тем же правилам, что и на основном процессе: указывают рабочую среду, температуру, режим мойки и число циклов автоклавирования. Для медицины и фармы подходят медицинские силиконовые трубки платиновой вулканизации, для пищевых линий — аналогичного класса. В паспорте изделия проверяют твёрдость по Шору A, температурный диапазон, отсутствие ДХБ и наличие регистрационного удостоверения.
Интеграция и безопасность: как робот встраивается в существующую линию
Интеграцию начинают с оценки рисков: зона выброса, траектория движения, доступ оператора. Классический робот ставят за ограждение с блокировкой двери, сканеры и световые барьеры останавливают его при входе человека. Коллаборативные модели обходятся без ограждения за счёт ограничения усилия и скорости, но теряют в темпе цикла.
Сроки зависят от числа операций и оснастки: от нескольких недель до месяцев с обучением персонала. Переналадка на новый типоразмер занимает от минут до смены, потери закладывают в расчёт. Роботизация окупается при устойчивых партиях, работе в две-три смены и весомом ФОТ на операции.
| Фактор | Что учесть |
|---|---|
| Объём партий | серийность, стабильность номенклатуры |
| Сменность | две-три смены повышают загрузку |
| ФОТ | число операторов, разряд, налоги |
| Оснастка | захваты, сервис, обучение |
Практика: чек-лист перед роботизацией и типовые ошибки
Роботизация участка переработки полимеров начинается с замеров, а не с выбора манипулятора. Фиксируют такт выпуска детали, массу и габариты заготовки, температуру на выходе из формы или головки, класс чистоты. В техническое задание вносят точность позиционирования, усилие захвата, интерфейсы связи с прессом или линией и объём данных для системы.
- Такт выпуска и время цикла оборудования в штатном режиме.
- Масса, габариты и состояние заготовки: температура, облой, литник.
- Точность позиционирования и допустимое биение при установке.
- Класс чистоты помещения и требования к мойке захвата.
- Перечень сигналов, передаваемых в MES или SCADA.
Типовая ошибка: экономия на оснастке и подаче заготовки, из-за которой робот простаивает в ожидании ориентированной детали. Роботизация нестабильного процесса закрепляет разброс, поэтому сначала выравнивают цикл и геометрию. Без сбора данных эффект не измерить, участок остаётся «чёрным ящиком».
Вопросы и ответы
Робот или жёсткий автомат: что выбрать для съёма силиконовых трубок после экструзии?
Если номенклатура стабильна и размеры не меняются, жёсткий автомат с пневмоприводом и лотком обычно проще и быстрее окупается. Робот нужен при частых переналадках, съёме с конвейера без точного позиционирования, укладке в несколько тар или обходе препятствий. Для трубок с внутренним диаметром 1-25 мм и наружным 2-40 мм важно заранее проверить захват на деформацию и время цикла.
Как захватывать гибкие силиконовые изделия, которые деформируются под собственным весом?
Для силикона твёрдостью 30-60 Shore A лучше применять захват с распределённой нагрузкой: мягкие губки, вакуумные присоски с широким контактом или поддержку по длине изделия. Точечный зажим приводит к овализации трубки и закусыванию, поэтому роботу задают ограничение усилия и контроль проскальзывания. Если изделие тонкостенное, иногда надёжнее снимать его на жёсткую оправку или в лоток, а не захватывать за середину.
Что учесть при установке робота в чистый класс и на участке с CIP-мойкой?
В чистом классе выбирают исполнение с закрытыми шарнирами, гладкими поверхностями и смазками, допущенными для контакта с продукцией, а также предусматривают отвод воздуха из вакуумного захвата. На участке CIP робота защищают по IP, размещают вне зоны прямой струи или в моечном корпусе из нержавеющей стали. После мойки проверяют, что остатки моющих средств не влияют на силиконовые изделия и захват.
Какие данные нужны интегратору, чтобы рассчитать окупаемость робота?
Интегратору передают циклограмму участка, массу и габариты изделия, размеры партий, число переналадок в смену, требования к точности укладки и допустимому браку. Также нужны сведения о среде: температура, влажность, чистота класса, наличие мойки, доступное место и режим работы. Для расчёта срока окупаемости добавляют стоимость оснастки, обслуживания, обучения персонала и простоев при внедрении.


